Un robot de Caltech realiza una construcción histórica en el espacio
Techinfo


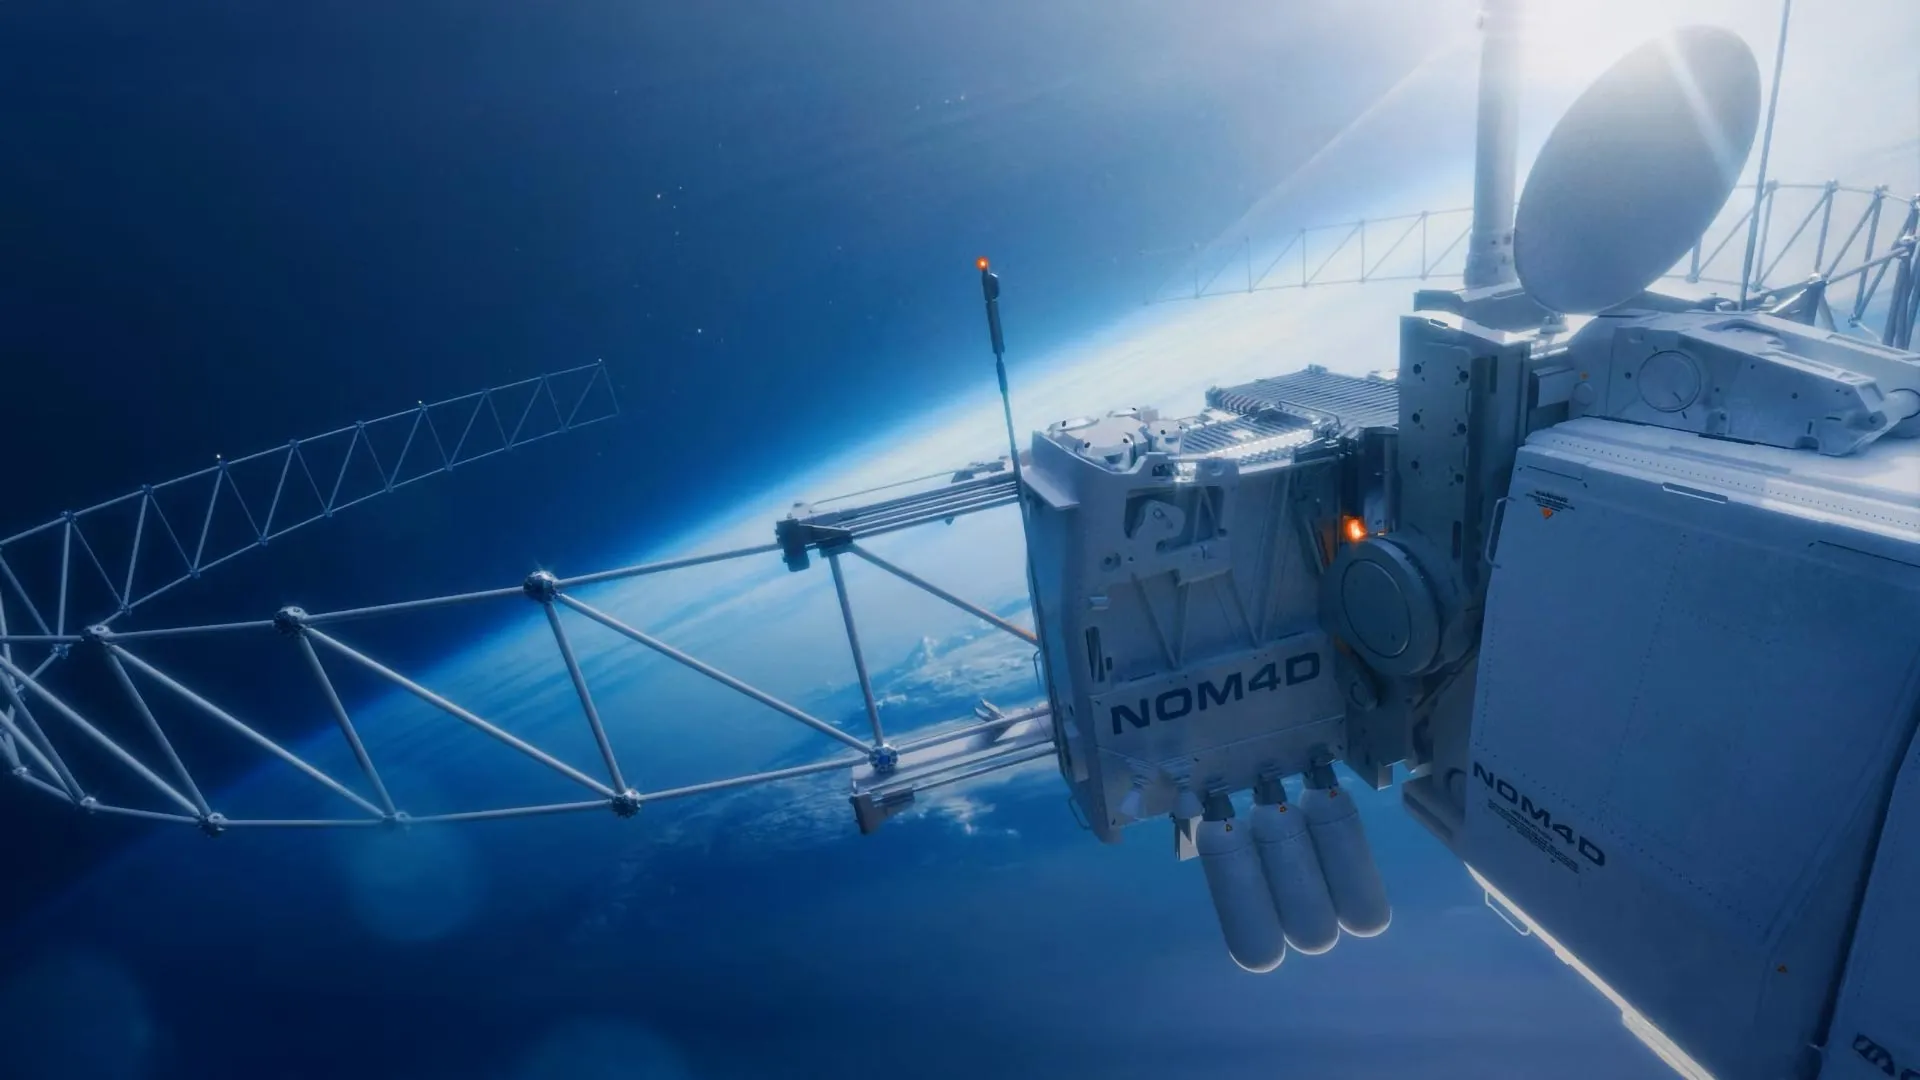
El sistema robótico fue desarrollado por investigadores del Instituto Tecnológico de California (Caltech) con financiamiento de la Agencia de Proyectos de Investigación Avanzada de Defensa (DARPA). Esta iniciativa forma parte del programa NOM4D (Novel Orbital and Moon Manufacturing, Materials, and Mass-efficient Design), que explora métodos para fabricar y ensamblar enormes estructuras directamente en el espacio.
En lugar de depender de astronautas para conectar piezas individuales, el robot utiliza un brazo automatizado que recupera tubos estructurales y uniones de conexión de dispensadores de almacenamiento cercanos. Luego, une los componentes en secciones repetitivas, llamadas bays, que forman un marco de soporte más grande conocido como truss.
"Esta es la primera vez que se ha construido una estructura de manera autónoma en el espacio", afirma Sergio Pellegrino, profesor de Ingeniería Aeroespacial y Civil, presidente del Departamento de Liderazgo Aeroespacial Lynn Booth y Kent Kresa, oficial ejecutivo de aeroespacial y científico investigador senior en el Laboratorio de Propulsión a Chorro (JPL), que Caltech gestiona para la NASA.
Pellegrino lidera la demostración del Ensamblaje de Reflectores Tensionados Autónomos en el Espacio (ASTRA) de Caltech. El sistema robótico ha estado en órbita durante seis meses intentando construir una antena reflectora de 1.4 metros de diámetro. Su diseño combina tubos de fibra compuesta, conectores de aluminio y una superficie reflectante ligera hecha de Kapton, un film polimérico duradero comúnmente utilizado en naves espaciales.
DARPA compara el proceso de ensamblaje con la construcción utilizando versiones sofisticadas de juguetes de construcción como K'Nex o Tinkertoy. Sin embargo, hacer que un robot realice esas mismas tareas de manera confiable en el duro entorno del espacio representa un desafío de ingeniería mucho mayor.
El equipo enfrentó dificultades técnicas y restricciones de programación que impidieron completar toda la antena. No obstante, el robot logró ensamblar con éxito una sección inicial, proporcionando evidencia de que este método de construcción puede funcionar en órbita. Los investigadores creen que el mismo enfoque básico podría eventualmente soportar estructuras mucho más grandes que transporten enormes superficies reflectantes.
El experimento orbital representa la tercera etapa del programa de investigación de DARPA. Durante las dos primeras etapas, los investigadores de Caltech desarrollaron el concepto de construcción, trabajaron en el diseño ingenieril y verificaron su funcionamiento en experimentos de laboratorio en la Tierra. Posteriormente, el equipo tuvo menos de 12 meses para fabricar, probar y entregar el hardware espacial a Momentus Inc., la empresa encargada de alojar la carga útil. "Desarrollar una carga útil de esta complejidad en un plazo tan corto fue una enorme tarea para nuestro pequeño equipo", comenta Pellegrino, quien también es co-director del Proyecto de Energía Solar Espacial, que busca aprovechar la energía solar en el espacio y transmitirla de forma inalámbrica a la superficie de la Tierra. "A medida que finalizamos la misión, finalmente podemos comenzar a pensar en las nuevas avenidas de investigación que se abren con esta demostración".
La capacidad de ensamblar grandes estructuras directamente en el espacio podría transformar la astronomía, las comunicaciones y los sistemas de energía basados en el espacio. Por ejemplo, futuros telescopios podrían utilizar enormes superficies reflectantes para captar más luz y observar objetos extremadamente lejanos. Estructuras similares también podrían soportar potentes antenas de radio, permitiendo a científicos e ingenieros construir sistemas de comunicación mucho más grandes que los que se pueden lanzar actualmente. Uno de los mayores obstáculos es el espacio limitado disponible dentro de la cofia de un cohete, la envoltura protectora que rodea su carga durante el lanzamiento. No importa cuán ambicioso sea el diseño de una nave espacial, sus componentes deben encajar de alguna manera dentro de ese espacio confinado.
Tradicionalmente, los ingenieros han abordado este problema de dos maneras. Por un lado, pliegan grandes estructuras en paquetes compactos que pueden desplegarse una vez alcanzada la órbita, o bien lanzan componentes separados y hacen que los astronautas los ensamblen en el espacio. Ambos enfoques imponen límites prácticos sobre el tamaño y la complejidad de la estructura final. La construcción robótica ofrece una tercera posibilidad. En lugar de encajar un enorme telescopio o antena dentro de un cohete, los ingenieros podrían transportar los materiales a la órbita y ensamblar el sistema completo allí.
DARPA estableció NOM4D en 2022 para investigar tecnologías que eventualmente podrían "transportar materias primas desde la Tierra para la fabricación en órbita", según el sitio web del programa.
El experimento ASTRA de Caltech es uno de los dos proyectos seleccionados para avanzar a la tercera fase del programa, que consiste en demostrar tecnologías de construcción en órbita. El otro proyecto, liderado por la Universidad de Illinois en Urbana-Champaign, utilizará un módulo acoplado a la Estación Espacial Internacional para investigar una técnica destinada a endurecer tubos de carbono en el espacio. Esto podría ofrecer una alternativa para fabricar componentes estructurales sin necesidad de completar cada paso en la Tierra.
"El objetivo de NOM4D es permitir la construcción eficiente y escalable de estructuras muy grandes en el espacio", afirmó Andrew Detor, gerente del programa NOM4D de DARPA, en un comunicado escrito. "Por 'muy grandes', me refiero a cientos de metros o kilómetros de escala. Nada que se acerque a esa escala puede lograrse hoy en día." Estas estructuras podrían eventualmente tener la longitud de varios campos de fútbol o incluso extenderse por kilómetros, muy por encima de las dimensiones de las naves espaciales convencionales.
El robot de construcción de Caltech, ASTRA, comenzó su viaje el 30 de marzo de 2026, cuando una misión de SpaceX, Transporter-16, fue lanzada desde la Base de la Fuerza Espacial Vandenberg en California en las primeras horas de la mañana. El robot viajó a bordo del vehículo orbital Vigoride 7 de Momentus Inc., que transportó 10 cargas útiles separadas a la órbita terrestre baja. ASTRA ocupó aproximadamente un metro cúbico de espacio, un paquete compacto que contenía tanto la maquinaria de ensamblaje como los materiales necesarios para la construcción.
En su interior, había dos tramos de celosía previamente ensamblados, reforzados con tubos diagonales y juntas de conexión. La carga útil también incluía un brazo robótico y dispensadores motorizados cargados con las piezas necesarias para construir las secciones restantes. El exitoso lanzamiento fue un momento emocional para el pequeño equipo de ingenieros que observaba desde la Tierra. Jaden Suh, un ex investigador postdoctoral de Caltech que ahora es profesor asistente en la Universidad de Texas en Austin, se emocionó hasta las lágrimas al ver cómo la nave espacial que contenía el trabajo de su equipo se dirigía hacia la órbita.
"De niño, siempre tuve una gran curiosidad e interés por las estructuras espaciales. Al igual que muchos otros ingenieros que trabajan en este campo, enviar tus cosas al espacio es un sueño que he tenido toda mi vida", comenta Suh. "Tuve una suerte increíble de tener la oportunidad de trabajar en este proyecto, comenzando desde cero. Muchas de mis ideas originales están incluidas en este sistema, y fue simplemente increíble verlo alcanzar el espacio."
Después de que ASTRA alcanzara la órbita, los investigadores comenzaron a operar el sistema transmitiendo instrucciones a su computadora a bordo a través de la nave Vigoride. Los primeros pasos incluyeron liberar los mecanismos que habían asegurado los componentes durante el lanzamiento. Luego, el robot extendió los dos tramos de truss previamente ensamblados y procedió a construir un tercer tramo utilizando el sistema de ensamblaje a bordo.
Tres miembros del equipo gestionaron los comandos de construcción desde la Tierra: Charles Sommer, un exingeniero de sistemas de Caltech; Alan Truong, un ingeniero de investigación de Caltech; y la estudiante de posgrado Tara Venkatadri (MS '24). Aunque el robot llevó a cabo las operaciones de ensamblaje de manera automática, los investigadores monitorearon su progreso utilizando fotografías transmitidas desde la órbita. Cuando algo salía mal, examinaban las imágenes, ajustaban sus instrucciones y volvían a intentar la operación.
Estos contratiempos fueron una parte importante del aprendizaje sobre si la tecnología podría funcionar fuera de un laboratorio controlado. "Esa es básicamente la razón por la que se realizan pruebas de concepto. Hay muchas diferencias en el entorno espacial en comparación con el de la Tierra", explica Suh. "Siempre hay muchas sorpresas".
Para diagnosticar problemas en órbita, los ingenieros se apoyaron en un segundo sistema ASTRA que se mantenía en el laboratorio de Pellegrino en Caltech. Esta unidad de respaldo, conocida como vuelo de repuesto, permitió a los investigadores recrear las dificultades encontradas por el robot en el espacio y experimentar con posibles soluciones. "Cada vez que confirmamos que hay un problema en el espacio, venimos al laboratorio y tratamos de imitar el problema en la Tierra", dice Sommer.
Las restricciones de comunicación hicieron que la resolución de problemas fuera especialmente desafiante. El equipo podía contactar a ASTRA solo durante aproximadamente siete u ocho breves períodos cada día, con cada oportunidad durando alrededor de 15 minutos. Esto significaba que los ingenieros debían aprovechar al máximo sus limitados intervalos de comunicación. Utilizaron el gemelo del laboratorio para investigar problemas, evaluar diferentes soluciones y determinar cuáles ajustes eran más propensos a funcionar. Una vez que una solución estaba lista, enviaban las instrucciones revisadas al robot en órbita.
Este proceso ayudó al equipo a enfrentar numerosas dificultades inesperadas mientras recopilaban información valiosa sobre lo que necesitarán los futuros sistemas de construcción autónoma para operar de manera más confiable.
El proceso de construcción que tiene previsto ASTRA implica repetir una serie de movimientos cuidadosamente coordinados. Primero, el brazo robótico recupera componentes estructurales de sus dispensadores de almacenamiento. Luego, posiciona los tubos y uniones sobre una placa de ensamblaje y los conecta para crear un nuevo tramo de soporte. Una vez que el marco está ensamblado, el robot está diseñado para adjuntar una delgada película reflectante que contiene muchos orificios diminutos. Este material forma dos redes de cables reflectantes que se mantienen bajo tensión entre sí mediante resortes, ayudando a que la superficie resultante mantenga su forma prevista.
La película especial fue inventada en conjunto por investigadores de Caltech y la Universidad de Pensilvania, donde el equipo colaborador fue liderado por el profesor Igor Bargatin. A diferencia de la malla metálica tejida que se utiliza típicamente en reflectores diseñados para plegarse y desplegarse, la película perforada requiere menos tensión para mantener su forma. Esto permite a los ingenieros reducir la cantidad de estructura de soporte necesaria, lo que potencialmente puede hacer que todo el ensamblaje sea considerablemente más liviano.
Un menor peso es especialmente valioso en la ingeniería espacial, ya que cada kilogramo adicional aumenta las demandas sobre el vehículo de lanzamiento. Cuando un tramo está terminado y sus componentes reflectantes han sido preparados, el sistema robótico empuja la sección completada hacia el espacio. Luego, comienza a ensamblar el siguiente tramo. El diseño completo de la antena ASTRA prevé 11 tramos conectados, cada uno unido a las redes reflectantes y extendidos hacia afuera desde el sistema de ensamblaje.
A pesar de haber demostrado con éxito la técnica de construcción, los investigadores no esperan que ASTRA termine de ensamblar los 11 tramos antes de que la misión concluya en diciembre. El experimento ha revelado varias formas en que el hardware robótico y el procedimiento de ensamblaje podrían simplificarse y mejorarse. Incluso sin una antena completa, el equipo cree que ha recopilado suficiente evidencia para establecer que el enfoque es técnicamente viable. Las implicaciones se extienden mucho más allá de la relativamente pequeña antena utilizada en esta demostración.
Los futuros sistemas de construcción robótica podrían ayudar a los científicos a edificar telescopios espaciales gigantes que recojan más luz, antenas de radio capaces de soportar comunicaciones avanzadas y enormes paneles solares diseñados para capturar la luz solar en órbita.
Estos sistemas de energía solar podrían, potencialmente, transmitir la energía recolectada de manera inalámbrica a receptores en la Tierra, una idea que se está explorando a través del Proyecto de Energía Solar Espacial de Caltech. Más en general, la exitosa prueba sugiere que el tamaño de la infraestructura espacial futura no siempre tiene que estar dictado por las dimensiones de los cohetes utilizados para lanzar sus componentes.
"Una vez que llegas al límite de tamaño donde las estructuras no pueden ser preconstruidas en la Tierra y desplegadas, tienes que pensar en cómo construirlas en el espacio", afirma Pellegrino. "Por lo tanto, este trabajo podría ser útil no solo para la astronomía y la astrofísica, sino también para las comunicaciones y otras áreas, como la construcción de paneles solares muy grandes para la energía solar espacial".
La exploración espacial ha sido un campo de constante avance y descubrimiento, donde la tecnología juega un papel crucial. Los telescopios espaciales, las misiones a planetas extrasolares y el estudio de la materia oscura son solo algunas de las áreas que han capturado la atención de científicos y entusiastas por igual. La NASA, junto con diversas instituciones de investigación, ha liderado numerosas misiones que han ampliado nuestro conocimiento sobre el universo y su funcionamiento.
Entre los términos relacionados con esta vasta temática se encuentran la óptica activa, cohetes de combustible sólido y la órbita geosincrónica, que son fundamentales para el desarrollo de tecnologías espaciales. Además, los satélites naturales de Neptuno y el trabajo del Observatorio Europeo Austral son ejemplos de cómo la colaboración internacional en ciencia y tecnología puede llevar a descubrimientos significativos en el ámbito de la astronomía.
Este avance en la exploración espacial no solo se limita a la investigación científica, sino que también tiene implicaciones en la vida cotidiana, desde el desarrollo de tecnologías que mejoran las comunicaciones hasta innovaciones en el ámbito de la salud y el medio ambiente. La interconexión entre la ciencia y la tecnología sigue siendo un motor de progreso en la búsqueda de respuestas sobre nuestro lugar en el cosmos.
Científicos que trabajan en el océano profundo han logrado capturar imágenes extraordinarias en 4K de un pez que posee una cabeza transparente. Este descubrimiento ofrece una visión única sobre la biología de estas criaturas marinas.
Además, se ha encontrado que una sustancia oculta en el agua potable podría estar relacionada con problemas cardíacos en niños. Este hallazgo resalta la importancia de la calidad del agua y su impacto en la salud infantil.
Fuente original: ScienceDaily.


Un nuevo límite en el espacio y el tiempo podría revolucionar la electrónica a 100,000 veces más velocidad

Un agente de IA realiza una cirugía cerebral en un ratón vivo, aunque con complicaciones

Potential Sciences: la startup que busca revolucionar el diseño de fármacos con inteligencia artificial

La NASA revela el X-70 Fractal, su nuevo vehículo experimental

Un innovador avance permite modificar la estructura interna del vidrio durante su fabricación

Bitcoin alcanza los US$ 78.009 y Ethereum se sitúa en US$ 2.270,83

Inkling 2 Small de Thinking Machines utiliza lenguaje soez en sus procesos internos

La Comisión Europea critica el algoritmo de TikTok y exige cambios

Se presenta BioBasicsBench, una nueva herramienta para evaluar la interpretación de datos experimentales por parte de agentes de inteligencia artificial